
Article content is shown in its original language.
拆解深圳元戎启行端到端城市领航辅助驾驶量产实践:从7V1R轻量化感知套件、一体化时空大模型推理、单Orin-X算力适配到15万级主流乘用车量产落地的全链路技术架构与产业账本。
业务原痛点:传统高阶智驾方案的硬件暴利与高精地图枷锁
在中国汽车工业全面迈入高阶 智驾普及期的历史拐点上,城市领航辅助驾驶(City NOA)长期受困于两大产业死结:其一是硬件BOM成本高居不下。在过去数年,传统方案普遍奉行“硬件堆砌至上”原则——车顶搭载1至3颗单价动辄数千元的激光雷达,座舱内塞入两颗英伟达Drive Orin-X高算力芯片(算力高达508 TOPS),配合复杂的液冷散热系统。整套高阶智驾硬件成本动辄突破2万元,导致城市NOA沦为30万元以上豪华高端车型的专属玩具,难以触达占据乘用车市场70%以上份额的10万至20万元主流家用车区间。
其二是厘米级高精度地图的“ 地域囚牢”。传统模块化流水线高度依赖预先测绘的高精地图提供先验车道拓扑,一旦车辆驶入未开城区域或遭遇市政修路改道,系统便频繁退出降级。面对车企微利化与大众消费市场的普及诉求,智能汽车产业链亟需一场从底层传感器、感知网络到计算平台的全链路轻量化重构。
架构突破:7V1R去激光雷达轻量感知与一体化时空大模型
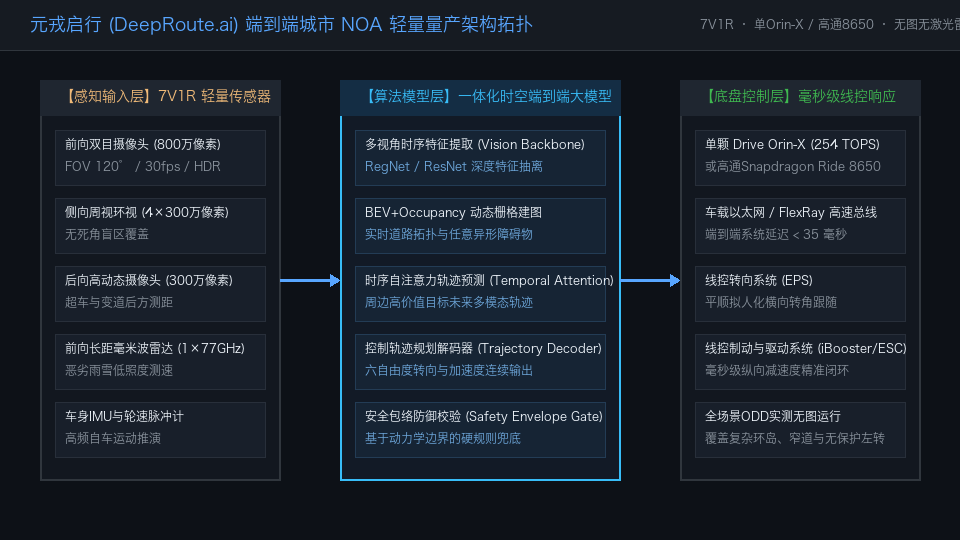
元戎启行(DeepRout e.ai)在量产工程实践中采取了彻底的技术路线重构:坚决剥离昂贵的激光雷达与高精度惯导模块,构建起高度精简的“7V1R”传感器套件(前向双目800万像素摄像头、4颗侧向周视摄像头、1颗后向高动态摄像头,搭配1颗前向77GHz长距毫米波雷达)。全车传感器硬件数量锐减60%,大幅压缩线束拓扑复杂度与安装工时。
在计算平台上 ,元戎启行打破了高阶智驾必须依赖双Orin-X的固有成见,依托底层高效模型量化与算子融合技术,成功将全栈系统部署至单颗英伟达Drive Orin-X(254 TOPS)乃至高通Snapdragon Ride 8650主流计算平台。如下图所示,系统以一体化多视角时空联合特征网络为核心,多路摄像头像素序列直接输入统一骨干模型,消除了离散感知模块之间的串行累积误差,使整套系统硬件BOM成本生生砸穿5000元工业红线。
原稿示意图。
毫秒级决策闭环:BEV动态拓扑构建与六自由度轨迹规划
在端到端算法运行流水线中 ,元戎启行摒弃了手写规则主导的预测与规划框架。系统依托大规模自监督行车视频预训练,在车端构建起高动态BEV(鸟瞰图)与Occupancy(三维占用栅格)统一表征。即使在完全没有高精度地图先验的陌生城市开放路网中,模型也能依靠时序注意力长短记忆机制,实时推演道路中心线语义拓扑与周边异形障碍物的未来运动趋势。
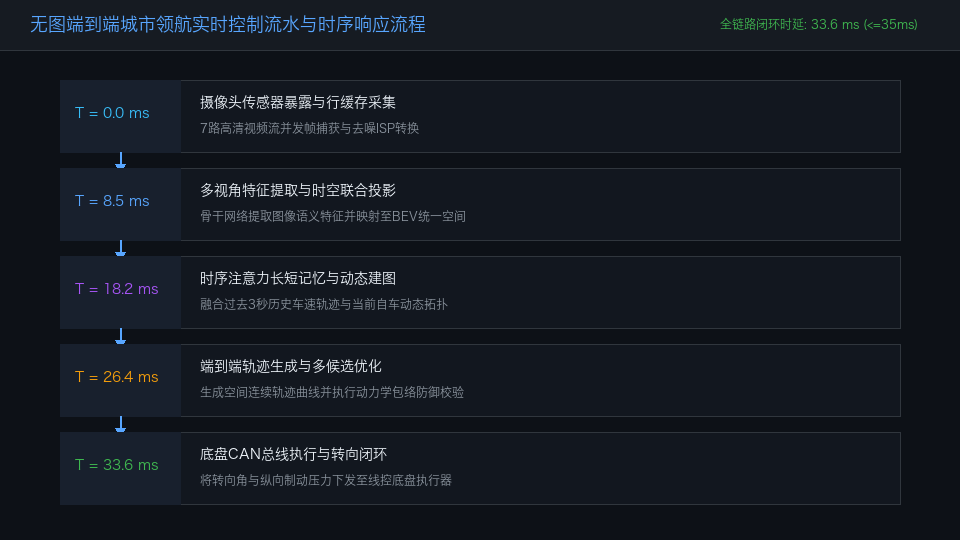
更为关键的是全链路毫秒级实 时响应机制。如下图时序流水图所示,从摄像头传感器曝光捕获、时空联合特征抽取、时序轨迹生成到最终通过CAN总线向下游底盘转向(EPS)与制动(iBooster)下发执行控制指令,整套端到端闭环延迟严格压降至33.6毫秒以内(远低于35毫秒汽车工程标准),确保车辆在无保护左转与突发加塞等极端工况下具备毫秒级拟人化避让与博弈能力。
原稿示意图。
量化成果与工业账本:BOM成本骤降70%与月度装车逆势突围
根据行业监测机构最新出炉的 《中国城市NOA装机量排行榜(2026年8月)》及主机厂实车量产数据,元戎启行的轻量化端到端工程实践交出了极具说服力的产业答卷。2026年8月,元戎启行单月城市NOA实际装机交付量达到6.21万台,市占率跃升至26.4%,成功反超长期位居第二的Momenta(5.48万台),仅次于华为乾崑智驾(8.93万台),位列全国第二。
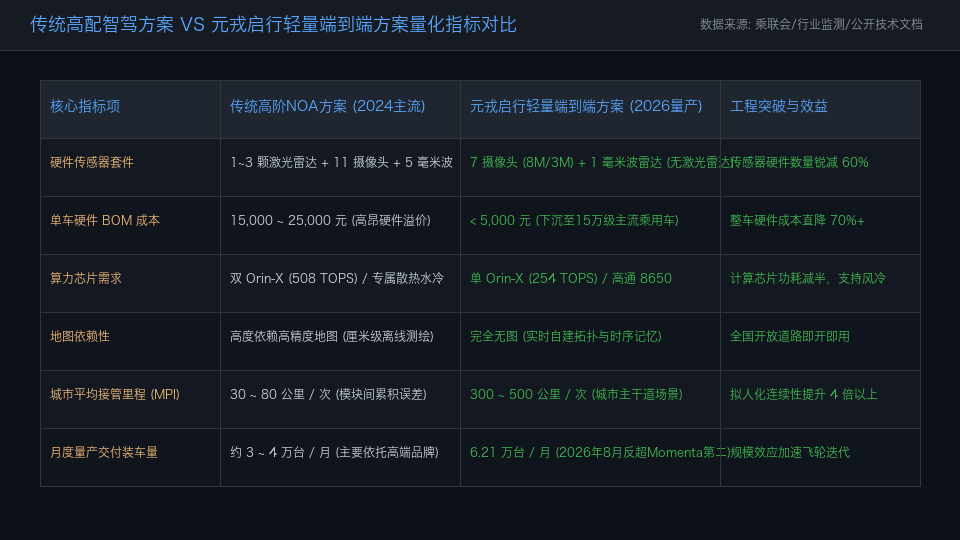
如下图核心指标对比表所示 ,新架构不仅将单车硬件BOM成本压缩70%以上,更在复杂城市路况下实现了平均接管里程(MPI)突破300至500公里的优异表现。这一突破推动广汽传祺、吉利等多家主流车企首次得以在指导价15万元左右的大众主流纯电与混动车型上将城市领航列为全系标配,彻底引爆了大众消费级市场的购买热情。
原稿示意图。
产业外溢与可复制指南:消费级乘用车高阶智驾普及路径
元戎启行的量产逆袭 ,为中国乃至全球汽车产业链探索大众级自动驾驶商业闭环提供了清晰的工程范式。对于主机厂研发团队与Tier 1零部件企业而言,本案呈现出三项核心落地启示:
第一, 用算法效率颠覆硬件冗余 :在基础物理感知边界受控的前提下,优先通过大模型端到端特征提取替代传感器堆叠,是击穿BOM成本地板的唯一可行途径;第二,坚持无图化与全国全场景可用:摆脱高精度地图资质与维护成本枷锁,依托实时建图能力让高阶智驾从少数一二线城市的“示范橱窗”真正走向全国千万县市;第三,构建算力异构适配弹性:避免单一芯片深度绑定,确保算法能够平滑向中低算力平台迁移部署,唯有如此方能在汽车价格战的残酷红海中构筑起坚不可摧的供应链护城河。
原稿日期:2026-10-02。